Rodzaje protez · 17 min czytania
Protezy kończyny górnej. Jak je dzielimy i skąd biorą się ich nazwy
Artur Wąsowicz · 2 października 2026
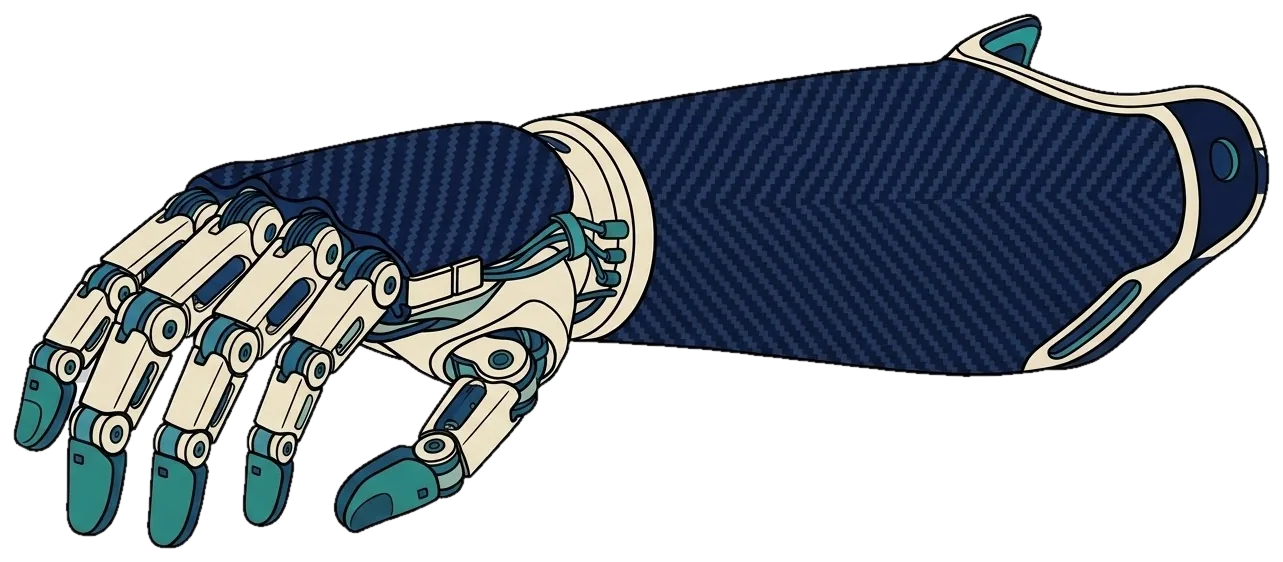
W pracowni usłyszysz o protezie mioelektrycznej, cięgnowej, roboczej. Na początku łatwo się w tym pogubić. Poniższy schemat dzieli je na trzy gałęzie i dwie osobne grupy. Wybierz dowolne pole, a przeczytasz, co ono oznacza.
Zastrzeżenie: ten tekst porządkuje nazwy rodzajów protez. Nie jest doborem zaopatrzenia. O tym, jaka proteza pasuje akurat do Ciebie, rozstrzygasz razem z lekarzem i protetykiem w pracowni protetycznej.
Jak czytać ten podział
Schemat ma trzy gałęzie, które się nie wykluczają, oraz dwie osobne grupy. Poziom amputacji mówi, jaką część kończyny zastępuje proteza. Funkcja mówi, czy w protezie jest coś, czym sterujesz w trakcie ruchu, czy też jej części ustawiasz drugą ręką. Typ sterowania dotyczy wyłącznie protez czynnych, ponieważ opisuje, skąd bierze się energia do ruchu i jak przekazujesz polecenie, a w protezie biernej żadnego polecenia nie ma.
Jedna proteza ma więc zwykle dwie albo trzy nazwy naraz. Proteza przedramienia może być jednocześnie czynna i mioelektryczna. Proteza ramienia może być bierna i robocza. Kiedy w pracowni pada samo słowo „mioelektryczna”, mówi ono wyłącznie o sposobie sterowania, nic natomiast o poziomie amputacji ani o tym, jaka końcówka znajduje się na końcu protezy.
Część tych nazw ma zresztą bardzo konkretne pochodzenie. Określenia „proteza bierna kosmetyczna”, „proteza bierna robocza z końcówką roboczą” oraz „proteza czynna” to dosłowne brzmienie pozycji z rozporządzenia w sprawie wykazu wyrobów medycznych wydawanych na zlecenie, na którym opiera się finansowanie protez przez NFZ, i tymi samymi słowami posługuje się lekarz na zleceniu oraz pracownia na wycenie. Dwie grupy pod schematem, hybrydowe i adaptacyjne, opisuję osobno na końcu.
Protezy kończyny górnej
Poziom amputacji
- Hybrydowe (bierno-czynne z obcym lub własnym źródłem zasilania)
- Niesklasyfikowane „protezy adaptacyjne” do aktywności rozwojowych, edukacyjnych, zawodowych i sportowych
Podział według schematu autorstwa mgr. Szymona Janickiego.
Poziom amputacji
Ta gałąź odpowiada na najprostsze pytanie, czyli czego brakuje. Im wyżej przebiega amputacja, tym więcej stawów proteza musi zastąpić, tym mniej zostaje własnych ruchów, którymi można ją obsłużyć, i tym większy ciężar spoczywa na kikucie albo na tułowiu. To tendencja, a nie reguła. Długość kikuta, stan skóry, siła mięśni, blizny oraz to, do czego ktoś chce protezy używać, potrafią przesunąć wybór w każdą stronę.
Protezy palców
Dotyczą utraty jednego albo kilku palców, w całości lub w części, przy zachowanej reszcie dłoni. Najczęściej spotkasz silikonową protezę palca, zakładaną na kikut jak naparstek i utrzymującą się dzięki dokładnemu dopasowaniu. Pracownia potrafi wybarwić ją pod odcień skóry, z paznokciem i liniami na zgięciach, jednakże sama proteza czynnie się nie zgina.
Drugą drogą są mechaniczne protezy palców. Ich przeguby połączone są tak, aby ruch zachowanego fragmentu palca albo stawu u nasady palca zginał całą protezę, czyli energię daje tu Twój własny ruch. W języku schematu to proteza czynna zasilana ciałem. Ma ona sens tylko wtedy, gdy zachowany fragment ma ruch i siłę, które da się na protezę przenieść.
Dlatego tak dużo zależy od tego, co zostało. Kikut palca z zachowanym czuciem jest cenny sam w sobie, bowiem skóra opuszki daje informację, której żadna proteza nie odtworzy. Bywa więc, iż lepszym wyborem okazuje się proteza, która tej skóry nie zakrywa, albo zakrywa ją tylko do niektórych zajęć. Czy możliwy jest wariant kosmetyczny, mechaniczny, czy żaden, zależy od poziomu i charakteru ubytku, a ocenia to protetyk razem z lekarzem.
W wykazie wyrobów medycznych nie ma osobnej pozycji dla protez palców. Grupa dotycząca ręki zawiera jedną pozycję, protezę bierną kosmetyczną w obrębie ręki, więc o finansowanie konkretnego rozwiązania dobrze jest dopytać już przy zleceniu.
Protezy części lub całej ręki
Ten poziom zaczyna się tam, gdzie brakuje części śródręcza, a kończy na wyłuszczeniu w stawie nadgarstkowym, kiedy dłoni nie ma w całości, ale kości przedramienia pozostają nienaruszone. Przy częściowej utracie dłoni proteza musi zmieścić się obok tego, co zostało, i niczego nie blokować.
Szczególnie cenny jest zachowany nadgarstek. W niektórych konstrukcjach to właśnie jego zgięcie i wyprost zamyka oraz otwiera mechaniczne palce protezy, a więc ruch, który mózg zna od zawsze, staje się sterowaniem. Po wyłuszczeniu w nadgarstku zostaje zwykle obrót przedramienia, czyli nawracanie i odwracanie, i lej dopasowany do kształtu końca kikuta może przenosić ten obrót na protezę.
Ten poziom ma też swoją cenę. Kikut po wyłuszczeniu w nadgarstku jest długi, zatem na mechanizmy zostaje niewiele miejsca, i proteza z napędem bywa przez to dłuższa od drugiej ręki. Stosuje się tu protezy kosmetyczne, robocze, mechaniczne zasilane ciałem oraz, w niektórych systemach, palce napędzane osobnymi małymi silnikami.
Protezy przedramienia
Kikut kończy się między nadgarstkiem a łokciem. Zachowany łokieć to duży atut, bowiem sam ustawia dłoń w przestrzeni, przy ustach, przy stole, przy kieszeni, a proteza nie musi go zastępować, musi go jedynie nie krępować. Im dłuższy kikut, tym zwykle więcej zostaje obrotu przedramienia i tym dłuższą dźwignią dysponujesz. Krótki kikut daje mniej obrotu i mniej powierzchni pod elektrody.
Typowa proteza przedramienia składa się z leja, zawieszenia, złącza nadgarstkowego oraz końcówki. Lej obejmuje kikut i przenosi siłę. Zawieszenie utrzymuje protezę na ręce i może nim być kształt leja zakleszczający się nad kłykciami kości ramiennej, liner, czyli miękka wkładka zakładana na kikut, albo uprząż. Złącze nadgarstkowe pozwala obrócić końcówkę, ręcznie albo silnikiem, a w wielu konstrukcjach także wymienić ją na inną. Końcówką bywa dłoń, hak albo chwytak.
Na tym poziomie da się zastosować praktycznie każdy rodzaj sterowania opisany niżej. Wykaz wyrobów medycznych zna dla przedramienia trzy podstawowe pozycje, bierną kosmetyczną, bierną roboczą i czynną, a osobno także wymianę zawieszenia protezy czynnej przedramienia, co dobrze pokazuje, jak dużą rolę gra ten element.
Protezy ramienia
Kikut kończy się powyżej łokcia, w obrębie kości ramiennej. Proteza zastępuje wtedy dwa stawy, łokieć i dłoń, a często również obrót w nadgarstku. Brak własnego łokcia zmienia bardzo dużo, ponieważ dłoń protezy trzeba nie tylko otworzyć i zamknąć, ale najpierw donieść tam, gdzie ma pracować, i zablokować w tej pozycji.
Stawów do obsłużenia jest więcej, źródeł sterowania zaś mniej. W klasycznej protezie zasilanej ciałem jedna linka może najpierw zginać łokieć, a po jego zablokowaniu otwierać końcówkę, przy czym blokadę przełącza się osobnym ruchem barku. W protezie mioelektrycznej sygnał pochodzi zwykle z mięśnia dwugłowego i trójgłowego ramienia, użytkownik przełącza się więc między sterowaniem łokciem a sterowaniem dłonią, bo dwa mięśnie nie wystarczą do niezależnej obsługi obu stawów jednocześnie. Szczegóły zależą od konkretnego systemu.
Rośnie też znaczenie masy. Ciężar dłoni działa na końcu długiej dźwigni, a każdy gram dołożony przy dłoni obciąża bark mocniej niż ten sam gram przy łokciu. Dlatego na tym poziomie często łączy się elementy bierne i czynne, na przykład mechaniczny łokieć z elektryczną dłonią. W wykazie wyrobów medycznych pozycja nosi nazwę „proteza czynna z końcówką roboczą w obrębie ramienia z łokciem mechanicznym”, a limit finansowania osobno traktuje protezę czynną mechaniczną i osobno pozostałe protezy czynne.
Protezy barku (całej kończyny górnej)
Dotyczą wyłuszczenia w stawie ramiennym oraz amputacji obejmującej również łopatkę i obojczyk, nazywanej amputacją międzyłopatkowo-piersiową. Proteza zastępuje wtedy bark, łokieć, nadgarstek i dłoń. Opiera się na tułowiu, na obejmie nazywanej w wykazie wyrobów medycznych kapą barkową, i to tułów przejmuje cały jej ciężar.
Zawieszenie, masa i sterowanie stają się tu głównym wyzwaniem. Kapa obejmuje dużą powierzchnię ciała, więc latem bywa w niej gorąco, a każdy dodatkowy element czuć na łopatce i na żebrach. Źródeł sterowania zostaje niewiele: ruch obręczy barkowej po stronie amputacji, ruch drugiego barku, czasem rozszerzanie klatki piersiowej. Staw barkowy protezy jest zwykle bierny, czyli ustawia się go drugą ręką albo porusza się swobodnie i zatrzymuje dzięki regulowanemu tarciu.
Konstrukcja zależy od konkretnego poziomu i od tego, jakie ruchy zostały. Część osób wybiera protezę lżejszą i prostszą, niż pozwalałaby technika, a część korzysta z samego wypełnienia barku, które przywraca linię ramion pod ubraniem. Każdy z tych wyborów ma sens, o ile pasuje do codzienności konkretnej osoby.
Według funkcji
Druga gałąź schematu dzieli protezy na bierne i czynne, a bierne dodatkowo na kosmetyczne i robocze. Ten sam podział, tymi samymi słowami, znajdziesz w wykazie wyrobów medycznych wydawanych na zlecenie. Obok samych protez wykaz wymienia także rękawicę kosmetyczną, rękę bierną kosmetyczną oraz końcówkę chwytną bierną roboczą, czyli części, które się zużywają i które wymienia się osobno.
Bierne (kosmetyczne)
Ich głównym zadaniem jest odtworzenie wyglądu i konturu ręki. Nie mają elementów, którymi sterujesz w trakcie ruchu, a palce bywają sztywne albo mają giętki wkład, dzięki któremu ustawisz je drugą ręką w wybranej pozycji.
Bezużyteczne jednak nie są. Taką protezą przytrzymasz kartkę, dociśniesz przedmiot do stołu, podeprzesz się przy wstawaniu, przytrzymasz torbę przewieszoną przez przedramię. Proteza wypełnia też rękaw i przywraca sylwetkę, co dla wielu osób ma znaczenie w pracy i w kontaktach z ludźmi, i jest to pełnoprawny cel zaopatrzenia, a nie dodatek.
Wygląd zależy od materiału i od sposobu wykonania. Rękawice produkowane seryjnie dobiera się z gotowych rozmiarów i odcieni. Rękawice wykonywane indywidualnie, najczęściej silikonowe, mogą być ręcznie wybarwione pod kolor skóry, z żyłkami, piegami i paznokciami. Ograniczenie pozostaje jedno: ruch takiej protezy zawsze wykonuje coś z zewnątrz, Twoja druga ręka, stół, ściana.
Bierne (robocze)
Zamiast dłoni mają końcówkę roboczą dobraną do zadania. Może to być hak, pierścień do trzymania kierownicy albo rączki, uchwyt na narzędzie, płaski element do podpierania albo bierny chwytak, który otwierasz drugą ręką, a zamyka go sprężyna. Ten ostatni wykaz nazywa końcówką chwytną bierną roboczą.
Końcówkę ustawia się ręcznie i ona w tej pozycji zostaje, często dzięki złączu z regulowanym oporem albo z blokadą. W wielu konstrukcjach można ją szybko odłączyć i założyć inną, więc jedna proteza obsługuje kilka zajęć. Wygląd schodzi tu na dalszy plan. Liczy się wytrzymałość, odporność na uderzenia i brud oraz to, czy końcówka naprawdę pasuje do czynności, którą wykonujesz najczęściej.
Możliwości takiej protezy zależą przede wszystkim od rodzaju końcówki. Hak sprawdzi się przy przenoszeniu i podnoszeniu, uchwyt na trzonek przy pracy w ogrodzie, natomiast przy biurku ta sama proteza da Ci niewiele poza podparciem. Dlatego przed rozmową o końcówkach dobrze jest spisać kilka konkretnych czynności, do których proteza ma służyć.
Czynne (z kontrolowanymi elementami ruchomymi)
Proteza czynna ma elementy ruchome, które kontrolujesz podczas wykonywania czynności. Chwyt otwiera się i zamyka na Twoje polecenie, bez pomocy drugiej ręki, a w niektórych konstrukcjach na polecenie zgina się również łokieć albo obraca nadgarstek.
Samo słowo „czynna” nie mówi jeszcze, skąd bierze się siła ani jak wydajesz polecenie. Proteza czynna może być mechaniczna i ciągnięta linką, może mieć silnik i elektrody, może też łączyć jedno z drugim. Wykaz wyrobów medycznych to rozróżnienie zresztą przewiduje, bowiem przy protezie czynnej ramienia oraz całej kończyny górnej podaje osobny limit dla protezy czynnej mechanicznej i osobny dla pozostałych protez czynnych. Sposób sterowania opisuje dopiero trzecia gałąź schematu.
Typ sterowania
Zanim przejdę do poszczególnych rodzajów, jedna uwaga, bez której łatwo się w tej gałęzi pogubić. Każda proteza czynna potrzebuje dwóch rzeczy: energii, która wykona ruch, oraz polecenia, które określi, kiedy i jaki ruch ma nastąpić. Źródło energii to zasilanie, sposób przekazania polecenia to sterowanie. Schemat dzieli protezy przede wszystkim według zasilania, natomiast nazwa „mioelektryczna” dotyczy sterowania, dlatego silnikiem w dłoni można kierować sygnałem z mięśni, przyciskiem albo czujnikiem nacisku, a energia za każdym razem pochodzi z tego samego akumulatora.
Zasilane ciałem (własne źródło)
Tu energię daje ruch Twojego ciała. Najczęściej jest to wysunięcie barków do przodu albo odsunięcie ramienia od tułowia, przenoszone na protezę przez uprząż i linkę.
Uprząż zakłada się na barki. W klasycznej wersji krzyżuje się na plecach w kształt ósemki i opiera o pachę po drugiej stronie. Do uprzęży przymocowana jest linka biegnąca w osłonce, podobnie jak linka hamulca w rowerze. Kiedy wysuwasz barki do przodu, odległość między plecami a końcówką rośnie, linka się napina i pociąga mechanizm chwytu, a gdy rozluźniasz ruch, sprężyna albo gumki przywracają końcówkę do pozycji wyjściowej.
Istnieją dwa podstawowe układy. W pierwszym napięcie linki otwiera chwyt, a zamyka go sprężyna, zatem siła chwytu zależy od sprężyny. W drugim napięcie linki chwyt zamyka i ściskasz tak mocno, jak mocno ciągniesz. Który z nich pasuje lepiej, zależy od tego, co chcesz trzymać i jak długo.
Aby taka proteza działała, potrzebny jest odpowiedni zakres ruchu w obręczy barkowej oraz siła, która pokona opór mechanizmu. W zamian przez linkę czujesz, jak mocno ściskasz i w jakiej pozycji jest chwyt, więc proteza oddaje część informacji, której nie dają Ci oczy. Brak silnika i akumulatora oznacza brak ładowania oraz mniej elementów, które mogą zawieść w trudnych warunkach. Nie oznacza jednak braku obsługi, ponieważ linki się wycierają, a gumki i sprężyny z czasem słabną.
Przegląd systematyczny Carey i współpracowników z 2015 roku, obejmujący 31 prac wybranych spośród 462, wskazał, iż protezy zasilane ciałem wypadały korzystniej pod względem trwałości, czasu nauki, częstotliwości regulacji, obsługi oraz informacji zwrotnej. Ograniczeniem pozostaje sama uprząż, która potrafi uwierać i uciskać pachę, a także konieczność wykonywania wyraźnego ruchu barkami, widocznego dla otoczenia.
Zasilane zewnętrznie (obce źródło)
Energię daje źródło spoza ciała. Dziś jest to prawie zawsze akumulator i silnik elektryczny, w przeszłości bywał nim sprężony gaz, w konstrukcjach badawczych także pompa tłocząca płyn. Twoje ciało nie wykonuje tu pracy mechanicznej, wydaje jedynie polecenie.
Polecenie przybiera różne formy. Może nim być sygnał z mięśni odbierany przez elektrody, wciśnięcie przycisku, nacisk na czujnik w leju albo pociągnięcie linki, która tym razem nie porusza chwytem, tylko przełącza styk. Schemat wymienia cztery rodzaje protez zasilanych zewnętrznie: elektryczne, mioelektryczne, pneumatyczne i hydrauliczne. Trzy z nich nazwano od napędu, jedną od sposobu sterowania, granice między nimi nie są więc ostre, a każda proteza mioelektryczna jest zarazem protezą napędzaną elektrycznie.
Elektryczne
W protezie elektrycznej ruch wykonuje silnik, zwykle połączony z przekładnią, która zamienia szybkie obroty na wolny i mocny ruch palców albo łokcia. Energię daje akumulator, najczęściej wbudowany w lej albo w przedramię protezy i ładowany podobnie jak telefon. Elektronika sterująca odbiera polecenie i decyduje, który silnik uruchomić, w którą stronę i jak długo, a w wielu systemach pilnuje także, aby chwyt nie przekroczył ustawionej siły.
Napędzane elektrycznie mogą być dłoń albo chwytak, obrót nadgarstka, a w protezach ramienia również łokieć. Polecenie wydajesz przyciskiem, czujnikiem nacisku w leju, przełącznikiem pociąganym przez uprząż, a w części systemów sygnałem z mięśni.
Proteza elektryczna nie musi być protezą mioelektryczną. Określenie „elektryczna” mówi o napędzie, „mioelektryczna” o tym, skąd pochodzi polecenie. Sterowanie przełącznikami bywa rozwiązaniem tam, gdzie sygnał z mięśni kikuta jest zbyt słaby albo zbyt trudny do rozdzielenia, a także dla osób, które wolą prostszą obsługę.
Mioelektryczne
Mięsień, który się napina, wytwarza słaby sygnał elektryczny. Ten sam sygnał bada lekarz w elektromiografii, stąd skrót EMG. Powstaje we włóknach mięśniowych pobudzonych przez nerw i dociera do skóry, na której można go zmierzyć, choć jest bardzo słaby i liczy się go w mikrowoltach oraz miliwoltach.
W protezie mioelektrycznej elektrody wbudowane są w ścianę leja i przylegają do skóry nad wybranymi mięśniami kikuta. W kikucie przedramienia są to zwykle mięśnie zginające i prostujące nadgarstek, w kikucie ramienia mięsień dwugłowy i trójgłowy. Elektroda niczego nie wprowadza do ciała. Odbiera sygnał z powierzchni skóry, wzmacnia go, oczyszcza z zakłóceń i przekazuje do sterownika.
Sterownik porównuje sygnał z ustalonym progiem. W najprostszym układzie z dwiema elektrodami napięcie jednego mięśnia otwiera dłoń, a napięcie drugiego ją zamyka. W wielu systemach działa to proporcjonalnie, mocniejsze napięcie daje więc szybszy albo silniejszy ruch. Polecenie trafia do silnika, który porusza palcami, nadgarstkiem albo łokciem. Zmiana rodzaju chwytu odbywa się, w zależności od systemu, przez jednoczesne napięcie obu mięśni, serię krótkich impulsów, przycisk na protezie albo aplikację w telefonie.
Jakość kontaktu elektrody ze skórą przesądza o tym, czy proteza słucha. Pot, zbyt luźny lej, zmiana objętości kikuta w ciągu dnia, a nawet inna pozycja ręki potrafią sprawić, iż elektroda straci sygnał albo odbierze fałszywy. Lej protezy mioelektrycznej musi więc trzymać elektrody stale w tym samym miejscu, w każdej pozycji ręki, i to od pracy protetyka w dużej mierze zależy, czy proteza będzie potem używana.
Druga połowa pracy należy do Ciebie. Trzeba nauczyć się napinać mięśnie powtarzalnie, każdy osobno, z odpowiednią siłą i bez patrzenia na kikut. Zwykle zaczyna się od ćwiczeń z urządzeniem pokazującym sygnał na ekranie, często jeszcze zanim powstanie proteza, a później trenuje się konkretne czynności z fizjoterapeutą albo terapeutą zajęciowym. Liczba i rodzaj dostępnych ruchów zależą od systemu, od prostego chwytaka z jednym ruchem otwierania i zamykania po dłonie z wieloma zaprogramowanymi chwytami.
Część systemów korzysta z kilku elektrod rozmieszczonych wokół kikuta i z oprogramowania, które uczy się rozpoznawać wzorzec aktywności całej grupy mięśni, a nie tylko siłę dwóch z nich. W niektórych przypadkach pozwala to sterować bardziej naturalnie, wymaga jednak kalibracji i nie jest standardem w każdej protezie mioelektrycznej.
Przy tej grupie najczęściej pada słowo „bioniczna”. To określenie popularne i marketingowe, a nie nazwa kategorii w schemacie czy w wykazie wyrobów medycznych. Zwykle odnosi się do protez z elektroniką, czujnikami i wieloma rodzajami chwytu, jednakże nie istnieje jedna definicja mówiąca, od kiedy proteza staje się bioniczna. Szeroko używa go także nauka, bowiem niemiecki przegląd z 2006 roku, zatytułowany od bionicznych protez ręki, obejmuje konstrukcje o różnym napędzie, również hydrauliczne.
Przegląd Carey i współpracowników przypisał protezom mioelektrycznym lepszą ocenę wyglądu, korzystny wpływ na ból fantomowy oraz większą akceptację przy lekkiej pracy. Te same badania nie pozwoliły jednak ustalić, który system jest funkcjonalnie lepszy, ponieważ wyniki porównań okazały się sprzeczne. W komentarzu do tego przeglądu Linda Resnik zwróciła uwagę, iż blisko 60 procent włączonych prac oceniono jako badania niskiej jakości metodologicznej. Wybór między protezą zasilaną ciałem a mioelektryczną powinien zatem wynikać z Twoich potrzeb, warunków pracy i życia, a nie z przekonania, iż któraś z nich jest po prostu lepsza.
Pneumatyczne
Ruch daje sprężony gaz, zwykle dwutlenek węgla z wymiennego naboju. Gaz płynie przez zawory do siłowników, które rozprężając się poruszają chwytem, łokciem albo obrotem nadgarstka. Zawory otwierał najczęściej ruch barków i tułowia, więc energia pochodziła z naboju, polecenie zaś z ciała.
Takie protezy rozwijano przede wszystkim w latach pięćdziesiątych i sześćdziesiątych. W Heidelbergu zespół Ernsta Marquardta zajmował się nimi już przed tragedią talidomidową, a kiedy w latach 1958 do 1962 urodziło się wiele dzieci z wrodzonymi brakami kończyn, prace nabrały tempa. Z doświadczeń Heidelbergu korzystano między innymi w Edynburgu i w Londynie, gdzie dzieciom wykonywano protezy napędzane nabojami z dwutlenkiem węgla.
Dziś w pracowniach spotyka się je rzadko. Już opracowanie z 1978 roku odnotowało, iż tam, gdzie zaczynano od rozwiązań pneumatycznych, przechodzono na napęd elektryczny. Londyńskie Muzeum Nauki w opisie takich protez wspomina syczenie gazu przy ruchu i zawodność całego układu, a naboje trzeba było regularnie wymieniać.
Hydrauliczne
Ruch daje płyn pod ciśnieniem. Pompa tłoczy go w zamkniętym układzie do niewielkich siłowników, które rozszerzają się i poruszają stawem, a po spadku ciśnienia element wraca do pozycji wyjściowej. Płyn pozwala przenieść siłę tam, gdzie trudno byłoby zmieścić silnik z przekładnią.
W protezach ręki hydraulika pojawia się głównie w konstrukcjach badawczych. Dobrze opisanym przykładem jest dłoń rozwijana na początku lat dwutysięcznych w ośrodku badawczym w Karlsruhe we współpracy z kliniką ortopedyczną w Heidelbergu. Miała miniaturową pompę z napędem elektrycznym, elastyczne siłowniki w stawach palców oraz dwie elektrody w leju, zatem w języku schematu była jednocześnie hydrauliczna, elektryczna i mioelektryczna. Jej twórcy podkreślali, iż palce pozostają miękkie i dopasowują się do kształtu chwytanego przedmiotu.
W codziennym zaopatrzeniu kończyny górnej to rzadkość. Nie myl tego z protezami kończyny dolnej, gdzie hydraulika jest powszechna w kolanach, bowiem tam przede wszystkim tłumi i hamuje ruch, a nie go napędza.
Hybrydowe
Protezy hybrydowe łączą w jednej konstrukcji różne sposoby działania. Schemat opisuje je jako bierno-czynne z obcym lub własnym źródłem zasilania, mogą więc łączyć element bierny z czynnym, zasilanie ciałem z zasilaniem zewnętrznym albo jedno i drugie naraz.
Typowy przykład to łokieć zginany linką z uprzęży albo ustawiany ręcznie i blokowany w wybranej pozycji, a do tego dłoń poruszana silnikiem i sterowana sygnałem z mięśni. Spotyka się także połączenie odwrotne, łokieć z napędem elektrycznym i końcówkę ciągniętą linką. Nie każda proteza hybrydowa tak wygląda, ponieważ możliwych kombinacji jest wiele.
Szczególne znaczenie mają przy wyższych poziomach amputacji. Przy protezie ramienia czy barku stawów do obsłużenia jest więcej niż źródeł sterowania, a każdy silnik z akumulatorem dokłada masy na długiej dźwigni, natomiast hybryda pozwala obsłużyć jeden staw ruchem ciała, drugi silnikiem, i utrzymać rozsądny ciężar. Autorzy aktualizacji przeglądu Carey z 2017 roku zauważyli, iż badania nad protezami hybrydowymi dopiero nabierają rozpędu.
Protezy adaptacyjne
Nie mieszczą się w żadnej z trzech gałęzi, dlatego autor podziału oznaczył je osobno jako niesklasyfikowane. Robi się je pod konkretne zajęcie, którego proteza codzienna nie obsłuży albo obsłuży źle.
Proteza codzienna jest kompromisem, bowiem ma poradzić sobie z ubieraniem, jedzeniem, pracą i wyjściem z domu. Rozwiązanie adaptacyjne rezygnuje z tej uniwersalności na rzecz jednej czynności. Może to być końcówka do kierownicy roweru, do sztangi, do kija golfowego, do wiosła albo do pływania. Może to być uchwyt na narzędzie dopasowany do konkretnego stanowiska pracy, uchwyt na smyczek albo kostkę do gitary, końcówka do aparatu fotograficznego czy do wędki.
U dzieci protezy adaptacyjne służą zabawie, nauce i rozwojowi, czyli jeździe na rowerze, wspinaniu się, rysowaniu, grze w piłkę. U dorosłych częściej pracy, sportowi i pasjom. Nie stanowią jednej konstrukcji. Czasem to wymienna końcówka zakładana na lej protezy codziennej w miejsce dłoni, a czasem osobna proteza z własnym lejem, zbudowana pod obciążenia, których zwykła proteza by nie wytrzymała.
Podsumowanie
Schemat mgr. Szymona Janickiego porządkuje protezy kończyny górnej w trzech niezależnych gałęziach i dwóch osobnych grupach. Pełna nazwa protezy powstaje z połączenia gałęzi, które jej dotyczą, na przykład czynna proteza przedramienia sterowana mioelektrycznie albo bierna robocza proteza ramienia z hakiem.
| Kryterium | Co opisuje? | Przykłady |
|---|---|---|
| Poziom amputacji | Jaką część kończyny zastępuje proteza | palec, dłoń, przedramię, ramię, bark |
| Funkcja | Czy elementy protezy są kontrolowane w trakcie ruchu | bierna kosmetyczna, bierna robocza, czynna |
| Typ sterowania | Skąd pochodzi energia i jak przekazywane jest polecenie | zasilana ciałem, elektryczna, mioelektryczna |
| Konstrukcja hybrydowa | Połączenie różnych sposobów działania | mechaniczny łokieć i elektryczna dłoń |
| Zastosowanie adaptacyjne | Dopasowanie do konkretnej aktywności | sport, praca, edukacja, muzyka |
Żaden z opisanych rodzajów nie jest najlepszy w ogóle. Każdy sprawdza się lepiej albo gorzej przy konkretnych czynnościach, u konkretnej osoby i w konkretnych warunkach, a zdarza się także, iż jedna osoba korzysta z kilku protez, inną zakłada do biura, inną do warsztatu.
Najczęstsze pytania
Czym różni się proteza bierna od czynnej?
Proteza bierna nie ma elementów, którymi sterujesz w trakcie ruchu, a jej ułożenie zmieniasz drugą ręką. Proteza czynna ma elementy ruchome, które otwierają się, zamykają albo zginają na Twoje polecenie.
Czym różni się proteza mechaniczna od mioelektrycznej?
W protezie mechanicznej zasilanej ciałem energię daje ruch barków przenoszony linką. W protezie mioelektrycznej ruch wykonuje silnik zasilany z akumulatora, a polecenie pochodzi z sygnału elektrycznego napinanych mięśni kikuta.
Czy proteza elektryczna zawsze jest mioelektryczna?
Nie. Proteza elektryczna ma silnik, ale polecenie można wydawać przyciskiem, przełącznikiem albo czujnikiem nacisku. Mioelektryczną nazywamy ją dopiero wtedy, gdy polecenie pochodzi z sygnału mięśni.
Czy jedna osoba może korzystać z kilku rodzajów protez?
Tak. Bywa, iż ktoś używa protezy mioelektrycznej na co dzień, roboczej do prac fizycznych i adaptacyjnej do sportu, a każda z nich wymaga osobnego dopasowania.
Od czego zależy wybór rodzaju protezy?
Od poziomu amputacji i stanu kikuta, od zachowanych ruchów i siły mięśni, od tego, co chcesz protezą robić, gdzie pracujesz i mieszkasz, oraz od Twoich priorytetów, takich jak wygląd, ciężar czy prostota obsługi. Decyzję podejmujesz razem z lekarzem i protetykiem.
Czy proteza mioelektryczna wymaga treningu?
Tak. Trzeba nauczyć się powtarzalnie napinać wybrane mięśnie i przełączać chwyty, a następnie ćwiczyć konkretne czynności, najlepiej z fizjoterapeutą albo terapeutą zajęciowym.
Co to jest proteza hybrydowa?
To proteza łącząca różne sposoby działania, na przykład łokieć poruszany linką z uprzęży i dłoń napędzaną silnikiem. Szczególnie przydaje się przy amputacjach powyżej łokcia.
Co dalej
Następny krok Wybór pracowni protetycznej Jak wygląda pierwsza wizyta, jak ułożyć współpracę z protetykiem i na co zwrócić uwagę przy wyborze pracowni.- ArtykułLżejsze, bardziej naturalne materiały. Co włókno węglowe naprawdę zmienia, a czego nie
- ArtykułRehabilitacja po amputacji: jak wygląda ta droga i dlaczego u każdego może być inna
Masz pytanie? Napisz do nas przez formularz kontaktowy. Odpowiadamy na każdą wiadomość.
Źródła
- Obwieszczenie Ministra Zdrowia z dnia 16 czerwca 2025 r. w sprawie ogłoszenia jednolitego tekstu rozporządzenia Ministra Zdrowia w sprawie wykazu wyrobów medycznych wydawanych na zlecenie, Dz.U. 2025 poz. 1038 (grupy E i F). api.sejm.gov.pl
- Ogólnopolska Izba Gospodarcza Wyrobów Medycznych POLMED, „Kategoryzacja wyrobów medycznych do zaopatrzenia indywidualnego”, wydanie I, Warszawa, styczeń 2016. polmed.org.pl
- Carey S.L., Lura D.J., Highsmith M.J., „Differences in myoelectric and body-powered upper-limb prostheses: Systematic literature review”, Journal of Rehabilitation Research and Development, 2015, 52(3), s. 247–262, DOI 10.1682/JRRD.2014.08.0192, PMID 26230500. pubmed.ncbi.nlm.nih.gov
- Carey S.L. i in., „Differences in Myoelectric and Body-Powered Upper-Limb Prostheses: Systematic Literature Review Update 2013–2016”, Journal of Prosthetics and Orthotics, 2017. olc.oandp.org
- Resnik L., „Improving the Quality of Evidence on Upper-Limb Prostheses Through the Standardization of Outcome Measurement”, Journal of Prosthetics and Orthotics, 2017, 29, s. P21–P24. olc.oandp.org
- National Academies of Sciences, Engineering, and Medicine, „Upper-Extremity Prostheses”, rozdział 4 w: „The Promise of Assistive Technology to Enhance Activity and Work Participation”, Washington 2017. ncbi.nlm.nih.gov
- Marquardt E., „Special Considerations: The Multiple-Limb-Deficient Child”, w: Atlas of Limb Prosthetics, American Academy of Orthopaedic Surgeons, wyd. 2, 1992. oandplibrary.org
- „Externally Powered Upper-Limb Prostheses”, Clinical Prosthetics and Orthotics, 1978, 2(1). oandplibrary.org
- BMJ, wspomnienie o Davidzie Simpsonie, 2006, 333:150. bmj.com
- Science Museum Group, para protez kończyn górnych napędzanych dwutlenkiem węgla, Roehampton 1963, karta obiektu. collection.sciencemuseum.org.uk
- Pylatiuk C. i in., „Two multiarticulated hydraulic hand prostheses”, Artificial Organs, 2004, 28(11), s. 980–986; Pylatiuk C., Döderlein L., „Bionic arm prostheses: State of the art in research and development”, Der Orthopäde, 2006, 35(11), s. 1169–1175. Wykaz publikacji projektu: iai.kit.edu
- MIT Technology Review, „Upgrading the Prosthetic Hand”, 2008. technologyreview.com